
Popis
Waveshare MAX-M8Q GNSS HAT je rozširujúci modul pre Raspberry Pi založený na prijímači u-blox MAX-M8Q. Umožňuje určovanie geografickej polohy, rýchlosti a času pomocou satelitných systémov GPS, BeiDou, Galileo a GLONASS. Podporuje súčasný príjem až troch GNSS systémov a je vhodný na navigačné, lokalizačné a IoT projekty.
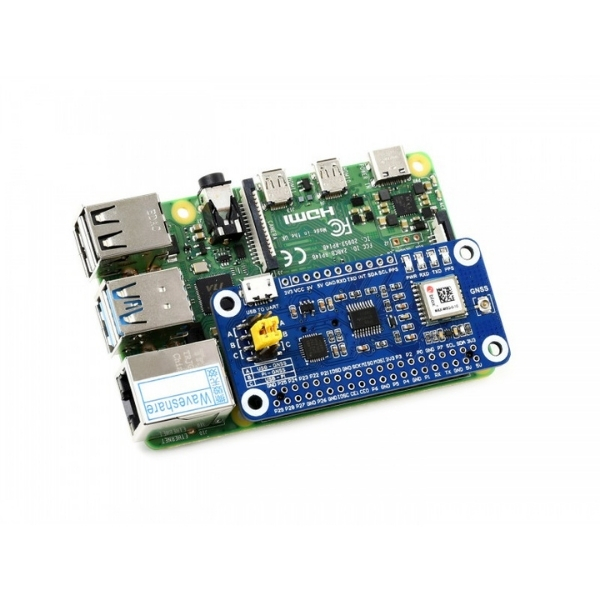
Modul sa pripája cez 40-pinový GPIO konektor Raspberry Pi. Vďaka integrovanému USB-UART prevodníku CP2102 a vyvedeným rozhraniam UART a I2C ho možno používať aj s ďalšími vývojovými platformami.
Hlavné vlastnosti
- Súčasný príjem až troch podporovaných GNSS systémov
- Podpora A-GNSS na urýchlenie získania polohy
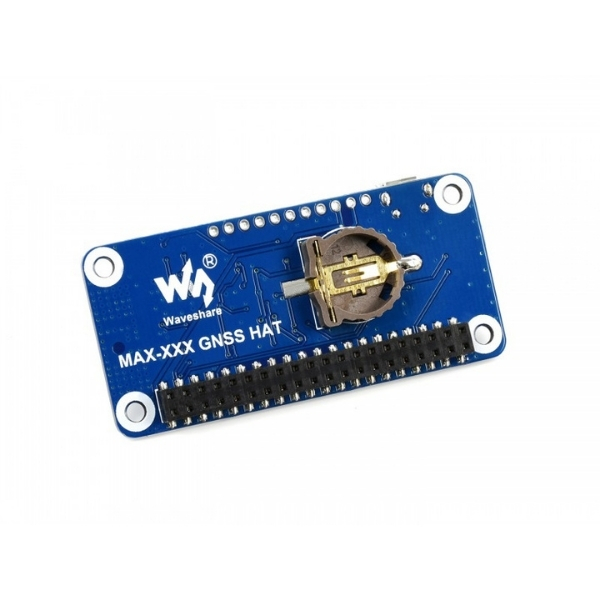
- Možnosť konfigurácie cez softvér u-center
- Výstup PPS na presnejšiu časovú synchronizáciu
- Podpora geofencingu a detekcie rušenia GNSS signálu
- Integrovaný USB-UART prevodník a LED indikátory prevádzky
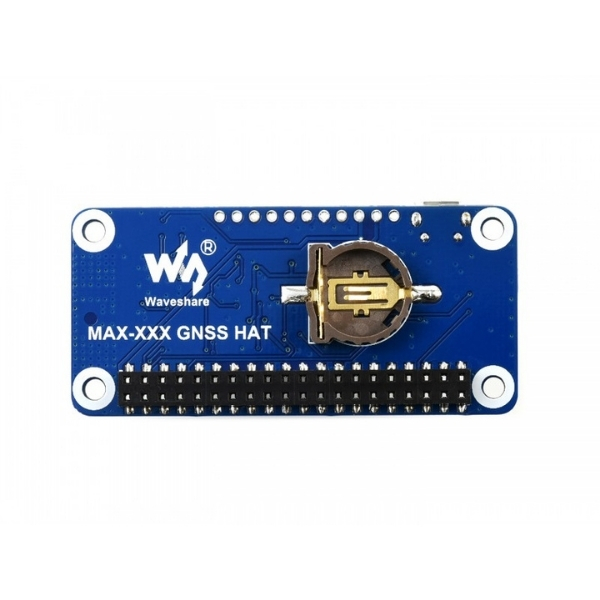
- Držiak na nabíjateľnú záložnú batériu ML1220
Technické parametre
| GNSS prijímač | u-blox MAX-M8Q |
| Počet kanálov | 72 |
| Podporované systémy | GPS, BeiDou, Galileo, GLONASS |
| Doplnkové systémy | SBAS, QZSS, IMES, D-GPS |
| Horizontálna presnosť | 2,5 m CEP (GPS / GPS + GLONASS) |
| Presnosť rýchlosti | 0,05 m/s |
| Citlivosť pri sledovaní | Až -167 dBm |
| Obnovovacia frekvencia | 1 Hz predvolene, až 10 Hz pri GPS + GLONASS, až 18 Hz vo vybraných režimoch |
| Studený štart | Približne 26 s (GPS) |
| Horúci štart | Približne 1 s |
| Časový výstup | PPS, konfigurovateľný |
| Rozhrania | UART, I2C (DDC), USB-UART |
| USB-UART prevodník | CP2102 |
| UART rýchlosť | 4 800 – 921 600 bps, predvolene 9 600 bps |
| I2C rýchlosť | Max. 400 kHz |
| Komunikačné protokoly | NMEA 0183, UBX, RTCM 2.3 |
| Napájanie | 5 V DC |
| Odber modulu | Menej ako 40 mA pri 5 V v nepretržitom režime |
| Pripojenie Raspberry Pi | 40-pinový GPIO konektor |
| Záložná batéria | Držiak pre nabíjateľnú ML1220 |
| Prevádzková teplota | -40 až +85 °C |
| Rozmery | 65 × 30,5 mm |
Pinout rozhraní
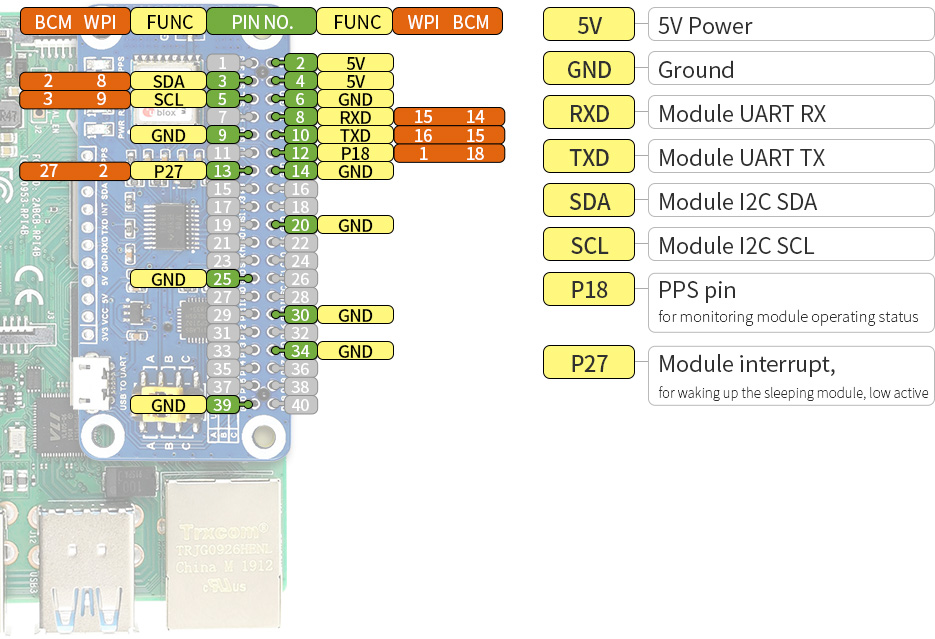
Rozloženie pinov pri pripojení modulu k Raspberry Pi vrátane napájania, UART, I2C, PPS a prerušovacieho signálu:
Rozloženie modulu
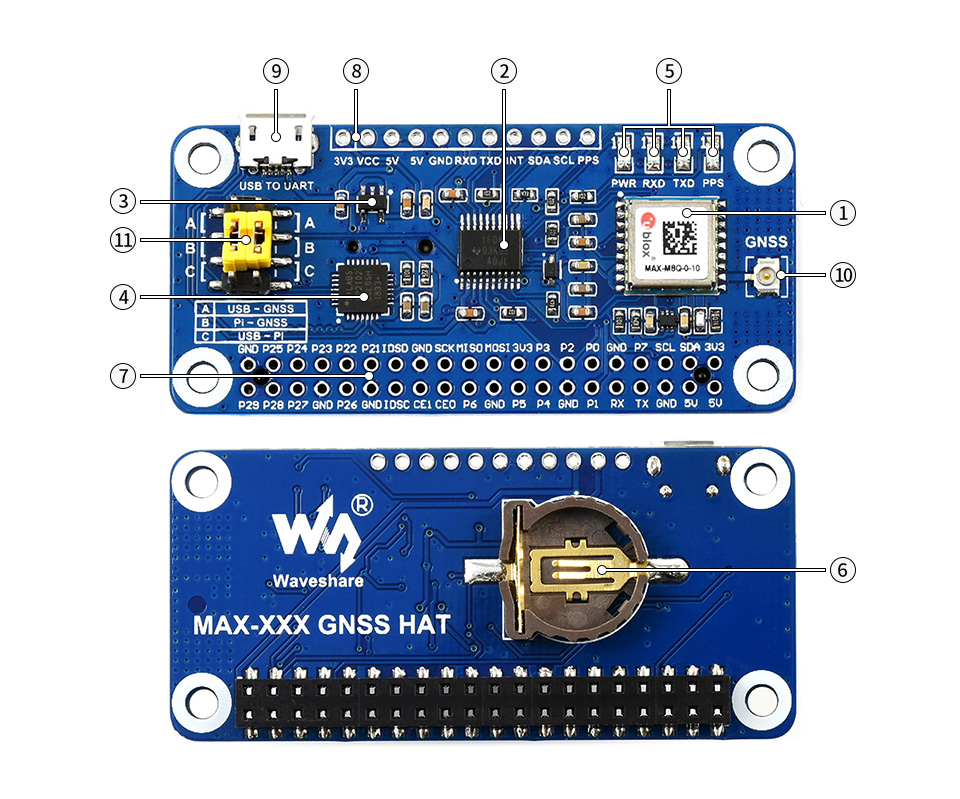
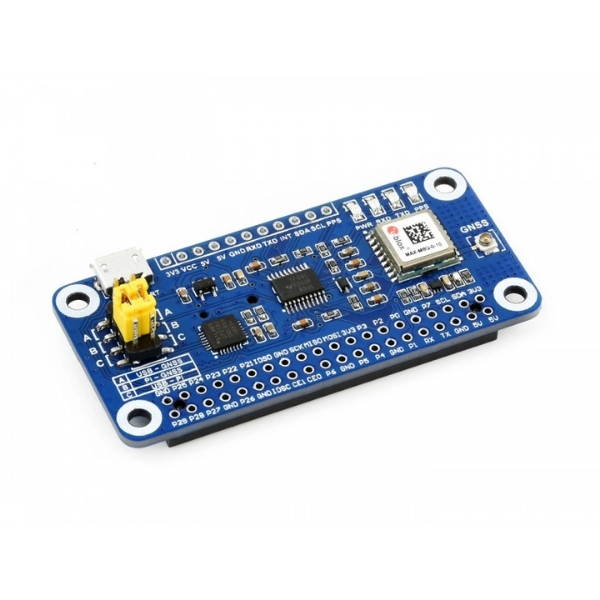
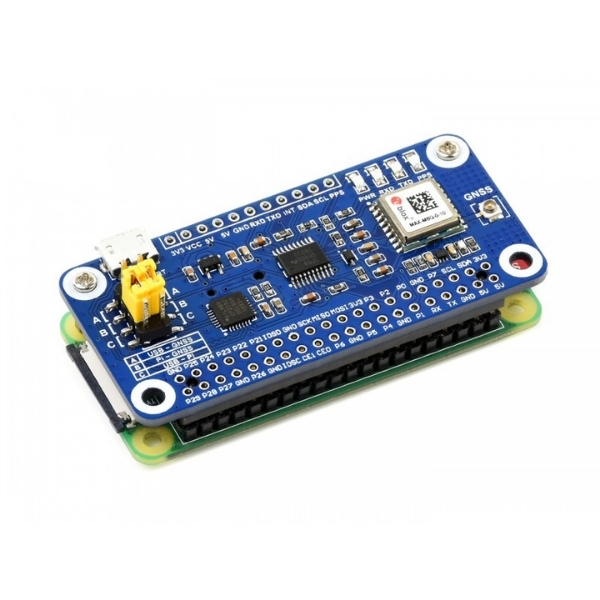
Označenie jednotlivých komponentov na obrázku:
| Číslo | Popis | Číslo | Popis |
|---|---|---|---|
| 1 | MAX-M8Q – GNSS prijímač | 7 | 40-pinový GPIO konektor Raspberry Pi |
| 2 | TXS0108EPWR – prevodník logických úrovní | 8 | UART a I2C rozhranie |
| 3 | RT9193-33 – napájací regulátor | 9 | Micro-USB konektor pre USB-UART |
| 4 | CP2102 – USB-UART prevodník | 10 | Konektor GNSS antény |
| 5 | LED indikátory PWR, RXD, TXD a PPS | 11 | Jumper na výber UART komunikácie |
| 6 | Držiak záložnej batérie ML1220 |
Pripojenie a konfigurácia
Modul možno ovládať cez Raspberry Pi alebo cez USB-UART rozhranie. Prepájací jumper umožňuje výber medzi tromi komunikačnými režimami:
- A: komunikácia medzi USB-UART a GNSS modulom
- B: komunikácia medzi Raspberry Pi a GNSS modulom
- C: komunikácia medzi USB-UART a Raspberry Pi
Na konfiguráciu GNSS prijímača možno použiť softvér u-center. Vyvedené UART a I2C rozhrania umožňujú pripojenie aj k ďalším mikrokontrolérom.
Použitie
- GPS/GNSS lokalizácia a navigácia
- Sledovanie polohy vozidiel a zariadení
- Robotika a mobilné platformy
- IoT projekty a geografické aplikácie
- Časová synchronizácia pomocou PPS
Upozornenie: Presnosť určenia polohy a čas získania satelitného signálu závisia od umiestnenia antény a podmienok príjmu. Na spoľahlivé fungovanie je vhodný čo najlepší výhľad na oblohu. Modul neposkytuje centimetrovú RTK presnosť.
Obsah balenia
- 1× MAX-M8Q GNSS HAT
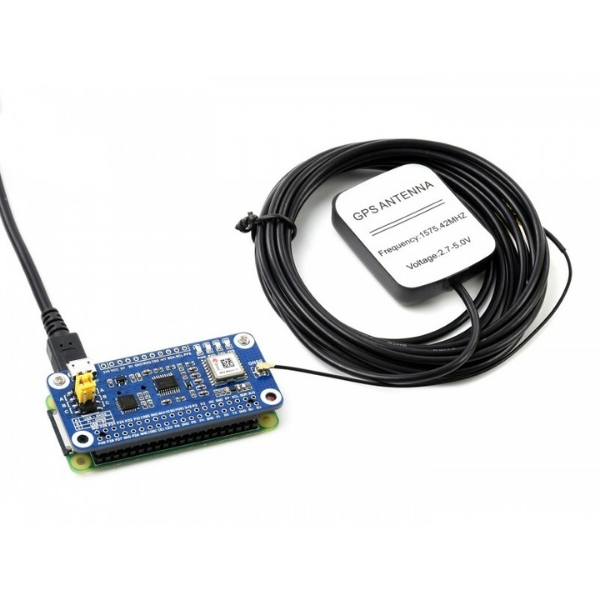
- 1× externá GNSS anténa (GPS External Antenna B)
- 1× USB-A na Micro-USB kábel
- 1× sada montážnych skrutiek pre Raspberry Pi (2 ks)
- 1× 2×20-pinová dutinková lišta
Poznámka: Nabíjateľná záložná batéria ML1220 nie je v obsahu balenia.
Dokumentácia
Podrobné zapojenie, pinout, nastavenie prijímača a ukážkové programy pre Raspberry Pi, Jetson Nano, Arduino a STM32 nájdete na Wiki.
Ďalšie GNSS moduly v ponuke
- ZED-F9P GPS-RTK HAT – na určovanie polohy s centimetrovou RTK presnosťou
- NEO-M8T GNSS Timing HAT – na presnú časovú synchronizáciu
- LC76G GNSS modul – kompaktný modul na lokalizáciu a IoT projekty